
ربات انسان نمای اوپن ای آی به تایید رسمی سم آلتمن در دست توسعه است؛ پروژهای که با تمرکز بر ساخت «مغز هوش مصنوعی فیزیکی» به جای بدنه مکانیکی ساده، اولین نسخه دموی خود را در سال ۲۰۲۷ به نمایش خواهد گذاشت.
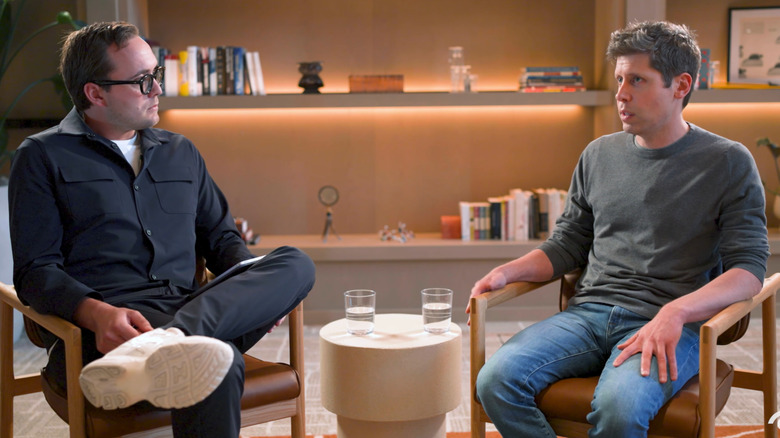
در حالی که جهان هنوز در حال هضم دستاوردهای خارقالعاده مدلهای زبانی بزرگ، پردازش تصویر و ایجنتهای نرمافزاری است، شرکت OpenAI گام بعدی خود را برای تغییر ماهیت تمدن بشری اعلام کرد: ورود مستقیم به دنیای سختافزار و خلق رباتهای انساننما. سم آلتمن (Sam Altman)، مدیرعامل اوپن ای آی، در مصاحبهای جنجالی در پادکست تخصصی Sources به طور صریح تایید کرد که این شرکت در حال ساخت یک ربات انساننمای کامل است. به گزارش پایگاه تخصصی Engadget، استراتژی این غول دنیای هوش مصنوعی، حل بزرگترین معمای علم رباتیک یعنی «هوش مصنوعی کالبدی» (Embodied AI) است. در این تحلیل جامع تحریریه هفت گنج، ابعاد فنی این پروژه، معماری مغز ربات، جدول زمانی عرضه و رقابت سنگین آن با تسلا اپتیموس را مرور خواهیم کرد.
چرا فرم انساننما؟ منطق استراتژیک سم آلتمن
هنگامی که از سم آلتمن پرسیده شد چرا اوپن ای آی به جای ساخت بازوهای صنعتی یا رباتهای چرخدار، فرم دوپای انساننما را انتخاب کرده است، پاسخ او بسیار ساده اما عمیق بود: «جهان ما منحصراً برای کالبد انسان طراحی شده است.»
تمامی زیرساختهای تمدن مدرن، از ارتفاع دستگیره درها و پلههای ساختمانها گرفته تا ابزارهای دستی، کیبورد کامپیوتر، وسایل جراحی و فرمان اتومبیلها بر مبنای قد، فاصله دو چشم، دامنه چرخش مفاصل و انگشتان دست انسان ساخته شدهاند. اگر یک سیستم هوش مصنوعی بخواهد در محیطهای کاری، بیمارستانها یا خانهها به عنوان یک دستیار همهفنحریف فعالیت کند، باید همان فرم فیزیکی را داشته باشد تا نیازی به بازطراحی مجدد میلیاردها دلار زیرساخت شهری نباشد.
بیشتر بدانید: نقلقول تاریخی سم آلتمن درباره ربات انساننما
آلتمن در پاسخ به این پرسش که آیا OpenAI واقعاً چنین رباتی را خواهد ساخت، بدون تردید گفت: «ما خواهیم ساخت (We will). اما شکل ظاهری ربات اهمیت کمتری دارد؛ آن چیزی که چالش واقعی است، مغزی است که بدنه را وادار به انجام کارهای مفید و درک جهان پیرامون میکند.»
چالش اصلی: مغز کالبدی در برابر بدنه مکانیکی
در ظاهر، ساخت یک ربات با دو دست، دو پا و یک تنه مسئلهای مکانیکی به نظر میرسد که مهندسان علم مکاترونیک طی دهههای گذشته بارها آن را حل کردهاند. اما آلتمن هشدار میدهد که «متصل کردن دو پا و دو بازو به یک تنه، بدون داشتن مغزی که قوانین جهان واقعی را بفهمد، کاملاً بیفایده است.»
یک ربات انساننما برای برداشتن یک لیوان شیشهای چای داغ باید زنجیرهای پیچیده از محاسبات شناختی را در کسری از ثانیه پردازش کند:
- ادراک فضایی و شناسایی شیء: دوربینها و سنسورهای LiDAR باید لیوان را از پسزمینه شلوغ میز تمایز دهند.
- برآورد مرکز ثقل و اصطکاک: تخمین وزن لیوان و میزان چربی یا خیسی دیواره آن برای تعیین نوع گرفتن (Grip).
- کنترل میلیمتری فشار انگشتان: اعمال نیروی کافی برای بلند کردن لیوان بدون اینکه شیشه بشکند یا لیوان از دست سر بخورد.
- انطباق آنی با حوادث غیرمنتظره: اگر در حین حرکت دست، کسی ناگهان با ربات برخورد کند، سیستم باید بدون واژگون شدن تعادل خود را حفظ کرده و زاویه لیوان را تثبیت کند تا مایع داغ نریزد.
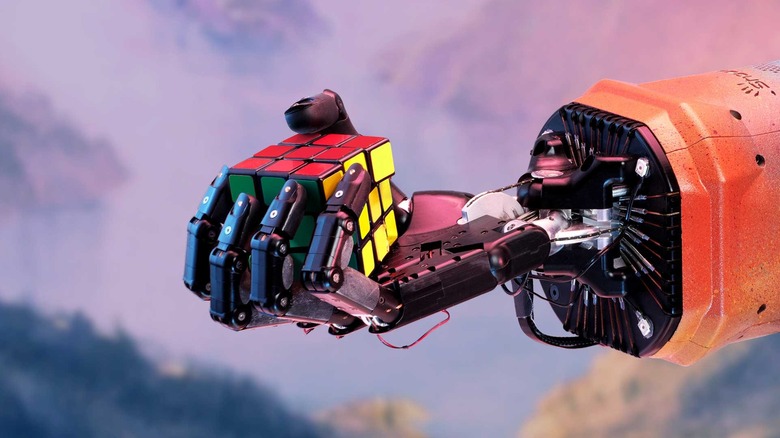
میراث پروژه داکتیل (Dactyl) و حل مکعب روبیک
شرکت OpenAI پیشینه درخشانی در پژوهشهای رباتیک دارد. پروژه تحقیقاتی مشهور «داکتیل» در سال ۲۰۱۹ ثابت کرد که میتوان یک دست رباتیک مکانیکی را با یادگیری تقویتی (Reinforcement Learning) درون یک محیط شبیهسازیشده رایانهای آموزش داد تا مکعب روبیک را با یک دست حل کند. چالش بنیادین در آن زمان، پدیدهای بود که دانشمندان آن را «شکاف میان شبیهسازی و واقعیت» (Sim-to-Real Gap) مینامند؛ مدلی که درون کامپیوتر عالی کار میکند، در مواجهه با جاذبه، سایش و گردوغبار جهان واقعی دچار خطا میشود.
اکنون پس از چند سال تمرکز بر مدلهای زبانی GPT، اوپن ای آی با تلفیق مدلهای چندوجهی بصری (Vision-Language-Action Models) به دنیای رباتیک بازگشته است تا این شکاف را برای همیشه از بین ببرد.
سختافزار اختصاصی و آگهیهای استخدامی OpenAI
تمرکز آلتمن بر هوش نرمافزاری به این معنا نیست که OpenAI سختافزار را نادیده گرفته است. بررسی صفحه رسمی فرصتهای شغلی OpenAI نشان میدهد که این شرکت در حال حاضر بیش از ۲۷ موقعیت استخدامی فوقتخصصی در حوزه رباتیک ایجاد کرده است. موقعیتهایی نظیر:
- مهندسی طراحی اکچویتورهای سفارشی (Custom Actuators): توسعه موتورهای الکتریکی بدون جاروبک و گیربکسهای فشرده با چگالی گشتاور فوقالعاده بالا.
- کنترل حرکت و تخمین وضعیت بدنی (State Estimation & Motion Control): الگوریتمهای تعادل پویا برای راه رفتن روی سطوح ناهموار و پلهها.
- سیستمهای مدیریت حرارتی و سنسورهای لمسی: تعبیه پوست مصنوعی حساس به فشار در سرانگشتان ربات.
- زنجیره تامین سختافزار و تولید انبوه: آمادهسازی زیرساختهای خط تولید صنعتی برای مقیاسپذیری محصول.
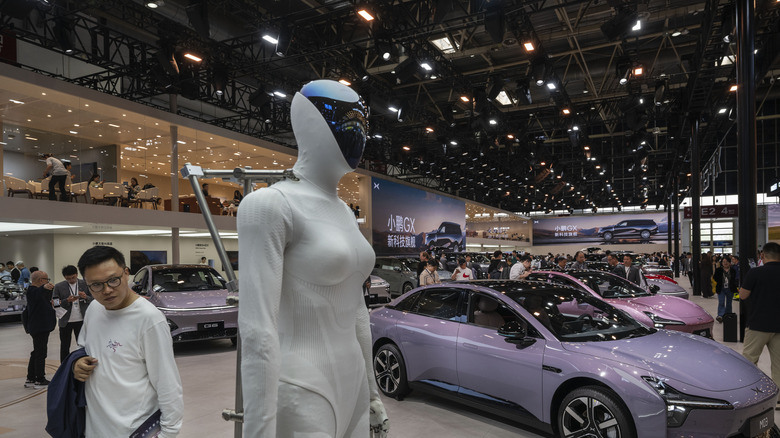
جدول مقایسه ربات انساننمای OpenAI در برابر رقبا
بازار رباتهای انساننما در حال تبدیل شدن به داغترین میدان نبرد شرکتهای فناوری جهان است. جدول زیر مقایسه وضعیت OpenAI را با رقبای سرسخت بازار نشان میدهد:
| نام پروژه / شرکت | مهمترین نقطه قوت | چالش و گلوگاه اصلی | افق زمانی ورود به بازار |
|---|---|---|---|
| ربات انساننمای OpenAI | پیشرفتهترین مدلهای هوش شناختی و استدلال جهان (خانواده GPT و مدلهای استدلالی) | سابقه کمتر در خطوط تولید و مهندسی انبوه سختافزار فیزیکی | دموی عملیاتی در ۲۰۲۷؛ حضور عمومی در ۲۰۲۹ |
| تسلا اپتیموس (Tesla Optimus) | زیرساخت عظیم کارخانهای، باتریهای تسلا و تراشههای هوش مصنوعی Dojo | محدودیت مدلهای شناختی زبانی در مقایسه با اکوسیستم OpenAI | تولید محدود کارخانهای در ۲۰۲۶؛ فروش در ۲۰۲۷ |
| فیگور ۰۲ (Figure 02) | سختافزار بینظیر مکانیکی و همکاری با بامو (BMW) | وابستگی شدید نرمافزاری به هوش مصنوعی شرکتهای ثالث | آزمایش در خطوط تولید صنعتی در حال حاضر |
| ایکسپنگ آیرون (XPENG IRON) | خروج خودکار از خط مونتاژ و ادغام با سنسورهای خودروهای هوشمند | تمرکز عمدتاً منطقهای در بازار چین و تعاملات صنعتی محدود | ۲۰۲۶ تا ۲۰۲۷ در صنایع خودروسازی |
نکته مهم: اهداف کوتاهمدت و بلندمدت اوپن ای آی چیست؟
بر اساس مستندات استخدامی OpenAI، هدف کوتاهمدت این شرکت فرستادن ربات به خانه مردم برای شستن ظروف نیست؛ هدف نخست ساخت رباتهای همهمنظوره برای ساخت زیرساختها، کارخانهها و مناطق خطرناک صنعتی است. رباتهای خانگی فاز بعدی و بلندمدت این چشمانداز هستند.
چالشهای ایمنی، حریم خصوصی و امنیت روانی
ورود یک ربات مجهز به دوربینها، میکروفونها و هوش همهجانبه به حریم زندگی یا محیطهای کاری پرسشهای عمیقی درباره امنیت دادهها به وجود میآورد:
- امنیت فیزیکی انسانها: یک ربات با وزن ۸۰ کیلوگرم و مفاصل فولادی پرقدرت در صورت یک باگ نرمافزاری یا خطای حرکتی میتواند صدمات جبرانناپذیری به اطرافیان وارد کند. پروتکلهای فیزیکی قطع برق اضطراری (Kill-Switch) در اولویت طراحی قرار دارند.
- حریم خصوصی دیداری: تصویری که ربات از منازل یا اسناد شرکتها دریافت میکند نباید به سرورهای ابری درز پیدا کند؛ پردازش لبهای (Edge AI) و رمزنگاری دادهها نقشی حیاتی در این پروژه خواهند داشت.
- شایعات اشتراک ماهیانه: کارشناسان پیشبینی میکنند OpenAI این رباتها را نه به عنوان یک خرید نقدی یکباره، بلکه با مدل اشتراکی «ربات به عنوان سرویس» (RaaS) همراه با پشتیبانی نرمافزاری مداوم عرضه کند.
هشدار: آیا رباتها جایگزین مشاغل انسانی خواهند شد؟
تحلیلگران اقتصادی بر این باورند که تا سال ۲۰۳۰، رباتهای مجهز به هوش فیزیکی بخش قابلتوجهی از کارهای یدی خطرناک، انبارداری، مونتاژ صنعتی و کارهای خدماتی شیفت شب را بر عهده خواهند گرفت که این تحول نیازمند بازتعریف قوانین کار و آموزش مهارتهای نوین برای نیروی انسانی است.
کالبدشکافی فنی اکچویتورها: موتورهای الکتریکی یا سیستمهای هیدرولیکی؟
یکی از بنیادینترین دوراهیهای مهندسی در طراحی رباتهای انساننما، انتخاب نوع سیستم پیشران مفاصل (Actuators) است. در حالی که رباتهای اولیه مانند اطلس بوستون داینامیکس از سیستمهای پرقدرت اما پرسروصدا و پرهزینه هیدرولیک استفاده میکردند، شرکت OpenAI بر اساس آخرین اطلاعات لو رفته به سمت «اکچویتورهای الکترومکانیکی یکپارچه» حرکت کرده است. جدول زیر مقایسه این فناوریها را نشان میدهد:
| نوع پیشران مفصل | راندمان مصرف انرژی | دقت موقعیتیابی و کنترل | هزینه تولید و نگهداری | رویکرد شرکتهای پیشرو |
|---|---|---|---|---|
| اکچویتور الکترومکانیکی با گیربکس هارمونیک (Harmonic Drive) | بسیار بالا (بیش از ۸۵٪) | دقت فوقالعاده بالا با لقی صفر (Zero Backlash) | متوسط تا بالا؛ نیازمند ماشینکاری میکرونی | انتخاب اصلی OpenAI، تسلا اپتیموس و فیگور |
| سیستمهای هیدرولیک متراکم | پایین به دلیل تلفات گرمایی پمپ | قدرت انفجاری فوقالعاده اما کنترل دشوار در کارهای ظریف | بسیار گرانقیمت با ریسک نشت روغن هیدرولیک | محدود به رباتهای جهنده سنگین و کاربردهای نظامی |
| اکچویتورهای شبهمستقیم (Quasi-Direct Drive) | بسیار بالا با اتلاف اندک | انعطافپذیری مکانیکی عالی و ایمنی در برخورد با انسان | اقتصادی و قابل تولید در تیراژ میلیونی | رباتهای چابک پژوهشی و چهارپایان صنعتی |
معماری هوش ادراکی: مدلهای عمل-زبان-بینایی (VLA)
مغز متفکر ربات OpenAI بر پایهای انقلابی استوار است که پژوهشگران هوش مصنوعی آن را مدلهای VLA (Vision-Language-Action) مینامند. در سیستمهای رباتیک سنتی، برنامهنویسان ناچار بودند برای هر حرکت دست یا پا صدها خط کد ریاضی صریح بنویسند. اما در مدلهای VLA، ربات جهان را همانند یک مدل زبانی بزرگ درک میکند.
هنگامی که به ربات گفته میشود: «سیب قرمز رسیده را از داخل سبد بردار و روی میز بگذار»، شبکه عصبی به صورت سرتاسری (End-to-End) ورودی تصویر دوربین و دستور زبانی را مستقیماً به گشتاور موتورهای انگشتان و بازو ترجمه میکند. این یعنی ربات میتواند اشیایی را که هرگز در طول دوره آموزش ندیده است، تنها بر پایه تعمیم ادراکی به درستی لمس کند، جابهجا نماید و با محیط سازگار شود.
تاثیرات کلان اقتصادی: چشمانداز هوش عمومی فیزیکی (Physical AGI)
سم آلتمن و اقتصاددانان ارشد بر این باورند که ورود هوش مصنوعی به فاز کالبدی، مفهوم GDP و ارزش نیروی کار را دگرگون خواهد کرد. در یک اقتصاد سنتی، رشد تولید همواره با محدودیت تعداد کارگران ماهر و ساعات کار انسانی مهار میشد. اما رباتهای انساننمای خودآموز که میتوانند ۲۴ ساعته در ۳ شیفت کاری بدون خستگی، بدون کاهش تمرکز و با دقت خطای نزدیک به صفر کار کنند، هزینه تولید کالاهای اساسی و ساختوساز را به شدت کاهش خواهند داد.
البته این فراوانی اقتصادی همراه با مسئولیتهای اجتماعی بزرگی خواهد بود. نیاز به بازتوزیع ثروت، درآمد پایهای همگانی (UBI) و تدوین استانداردهای بینالمللی اخلاق رباتیک از هماکنون به موضوع داغ اتاقهای فکر اقتصادی تبدیل شده است.
پیوند هوش مصنوعی کالبدی با ریشههای علم رایانه
توسعه رباتهای انساننما در واقع تحقق همان رویایی است که دانشمند بزرگ تاریخ در زندگینامه پرفراز و نشیب خود آغاز کرد؛ موضوعی که در مقاله جذاب بیوگرافی آلن تورینگ و آزمون مشهور تورینگ بررسی شده است. امروزه هوش مصنوعی از پردازشهای سنگین روی کامپیوترهای مدرن نظیر بررسی مایکروسافت سرفیس لپتاپ اولترا و ابزارهای پرچمداری چون بررسی آیفون دوئو فراتر رفته و کالبدی فیزیکی در جهان پیرامون به دست آورده است.
ترفند طلایی: چرا یادگیری مهارتهای تلفیقی آینده شغلی شما را نجات میدهد؟
با ورود هوش مصنوعی به فاز کالبدی و رباتیک، متخصصانی که به تلاقی هوش نرمافزاری (Machine Learning) و مهندسی مکانیک یا بیومکانیک تسلط دارند، پردرآمدترین و باارزشترین نیروهای کار ده سال آینده جهان خواهند بود.
نکات پایانی و جمعبندی کاربردی
ورود رسمی OpenAI به مسابقه رباتهای انساننما نشاندهنده فرا رسیدن عصر هوش مصنوعی فیزیکی است. اگرچه تا مشاهده این رباتها در خیابانها چند سال فاصله داریم، اما دموهای سال ۲۰۲۷ بیتردید نقطه عطفی تاریخی در تاریخ همزیستی انسان و ماشین رقم خواهند زد. مجله هفت گنج تازهترین تحولات این رقابت هیجانانگیز را گامبهگام پیگیری خواهد کرد.